
Autores: Erik Cuevas y Alma Rodríguez
El filtro de Kalman [1] es uno de esos algoritmos que trabajan silenciosamente detrás de muchas de las tecnologías que usamos todos los días. Desde los sistemas de navegación GPS hasta los vehículos autónomos, los drones y los teléfonos inteligentes, este método permite estimar con gran precisión la posición, velocidad o estado de un sistema, incluso cuando las mediciones están afectadas por ruido o errores. Su funcionamiento combina de manera inteligente un modelo matemático que predice cómo evolucionará el sistema con las observaciones obtenidas por los sensores, asignando a cada fuente de información un nivel de confianza. El resultado es una estimación mucho más estable y precisa que la que se obtendría utilizando únicamente las mediciones directas, razón por la cual el filtro de Kalman se ha convertido en una herramienta fundamental en áreas como la robótica, la ingeniería, la navegación y el procesamiento de señales.
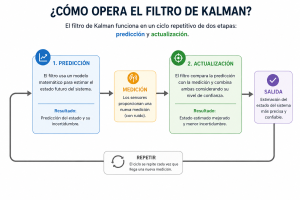
El funcionamiento del filtro de Kalman puede entenderse como un proceso continuo de predecir y corregir [2]. En primer lugar, el algoritmo utiliza un modelo matemático para estimar cuál será el estado futuro de un sistema, por ejemplo, la posición de un vehículo o la trayectoria de un dron. Esta predicción se realiza incluso antes de recibir nuevos datos de los sensores. Sin embargo, como ningún modelo es perfecto, el filtro espera las nuevas mediciones y las compara con la predicción realizada. Si existe una diferencia, combina ambas fuentes de información de manera inteligente, otorgando mayor peso a aquella que considera más confiable. Este ciclo de predicción y actualización se repite de forma constante, permitiendo que las estimaciones mejoren con cada nueva observación. Gracias a este mecanismo, el filtro de Kalman es capaz de seguir el comportamiento de sistemas dinámicos con gran precisión, reduciendo el efecto del ruido y de las incertidumbres presentes en las mediciones, lo que explica su amplio uso en aplicaciones como la navegación, la robótica, la visión por computadora y el procesamiento de señales. La Figura 1 muestra la forma en como opera el filtro de Kalman.

Fig. 1. Operación el filtro de Kalman.
Una de las grandes fortalezas del filtro de Kalman es que combina dos formas de operación que trabajan de manera complementaria: la predicción y la eliminación de ruido. La primera consiste en anticipar el estado futuro de un sistema utilizando un modelo matemático de su comportamiento. Por ejemplo, si un automóvil se desplaza a una velocidad constante, el filtro puede estimar dónde se encontrará en el siguiente instante incluso antes de recibir nuevas mediciones. Esta capacidad de predicción resulta esencial cuando las observaciones llegan con retraso o de forma intermitente.
La segunda forma de operación está orientada a la eliminación del ruido presente en las mediciones de los sensores. En la práctica, ningún sensor es perfecto: un GPS puede verse afectado por edificios o condiciones atmosféricas, una cámara puede producir imágenes con interferencias y un acelerómetro puede registrar pequeñas vibraciones que no representan el movimiento real. El filtro de Kalman compara continuamente la predicción realizada con las nuevas mediciones y, mediante un proceso estadístico, determina cuánto debe confiar en cada una. De esta manera, reduce la influencia de los errores aleatorios y genera una estimación mucho más estable, precisa y confiable que la obtenida a partir de los datos originales. Gracias a la combinación de estas dos capacidades, el filtro de Kalman se ha convertido en una herramienta indispensable en aplicaciones como la navegación satelital, la robótica, los vehículos autónomos, el procesamiento de imágenes y el seguimiento de objetos en movimiento. La Figura 2 muestra las aplicaciones del filtro de Kalman.

Fig. 2. Aplicaciones del filtro de Kalman.
Más de seis décadas después de su creación, el filtro de Kalman sigue siendo una de las herramientas más importantes para la estimación de sistemas dinámicos. Su éxito se debe a varias características que lo distinguen de otros métodos de procesamiento de datos. En primer lugar, es capaz de combinar predicciones matemáticas con mediciones reales, logrando estimaciones mucho más precisas que las obtenidas utilizando únicamente los datos de los sensores. Además, reduce de forma eficiente el ruido y las incertidumbres, lo que permite obtener información más estable y confiable incluso cuando las mediciones son imperfectas. Otra de sus principales ventajas es que actualiza sus estimaciones en tiempo real. Cada vez que recibe una nueva medición, el filtro ajusta automáticamente sus cálculos sin necesidad de volver a procesar toda la información anterior, lo que lo hace ideal para aplicaciones que requieren respuestas inmediatas, como la navegación de drones, los vehículos autónomos o el seguimiento de objetos. A esto se suma su eficiencia computacional, ya que requiere relativamente pocos recursos para ofrecer resultados de alta precisión. Gracias a estas características, el filtro de Kalman se ha convertido en un componente esencial en campos tan diversos como la robótica, la visión por computadora, la ingeniería aeroespacial, las telecomunicaciones y el procesamiento de señales.
Referencias
[1] Morales-Velázquez, M. I., Aparicio, J., & Valdés, J. B. (2014). Pronóstico de avenidas utilizando el filtro de Kalman discreto. Tecnología y ciencias del agua, 5(2), 85-110.
[2] Pascual, A. (2004). EKF y UKF: dos extensiones del filtro de Kalman para sistemas no lineales aplicadas al control de un péndulo invertido. Monografía para el curso: Tratamiento Estadístico de Señales, 35.
